Sick/Danışmanlık ve tasarım
Kuvvet ve basınç ölçümü
Birlikte çalışan robotlar için çarpışma ölçümü
SICK tarafından yapılan kuvvet ve basınç ölçümü, robot uygulamanızın risklerini azaltmak için değerli veriler sağlar Hızlı ve güvenilir bir ölçüm için tanımlı prosesler ve yapılandırılmış bir prosedür, esas işinize odaklanmanız için size daha fazla zaman sağlar Teknik makine dokümantasyonunuz için tam ve iyi anlaşılır bir ölçüm raporu alırsınız SICK'in makine güvenliği alanındaki onlarca yıllık deneyiminden kâr edebilir ve yüksek verimlilik sağlayan bir koruma çözümüne sahip olabilirsiniz
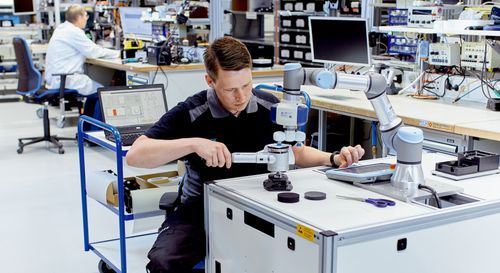
Birlikte çalışan robotlarla (Cobot’lar) İnsan-Robot birlikteliğinde, robot uygulamasının risklerini asgariye indirgemek için robotun kuvveti, hızı, basıcı ve hareket hattı sınırlanmalıdır.
Cobot entegratörleri, ISO/TS 15066 veya RIA TR R15.606 uyarınca kuvvet ve basınç sınır değerlerine uymalıdır. Bu nedenle, makine tasarımı sırasında, robotun bir insanla olası bir çarpışması durumunda kuvvet ve basınç değerlerinin önerilen sınır değerleri aşmadığı doğrulanmalı ve belgelenmelidir.
SICK, risk değerlendirmesinde tanımlanan tehlikeli noktada kuvvet ve basınç ölçümü yapılması için bir hizmet sunar. Bu sayede, robot kontrolöründe ayarlanan kuvvet ve basınç için güvenlik parametrelerine uyulduğu kontrol edilir ve ispatlanır.